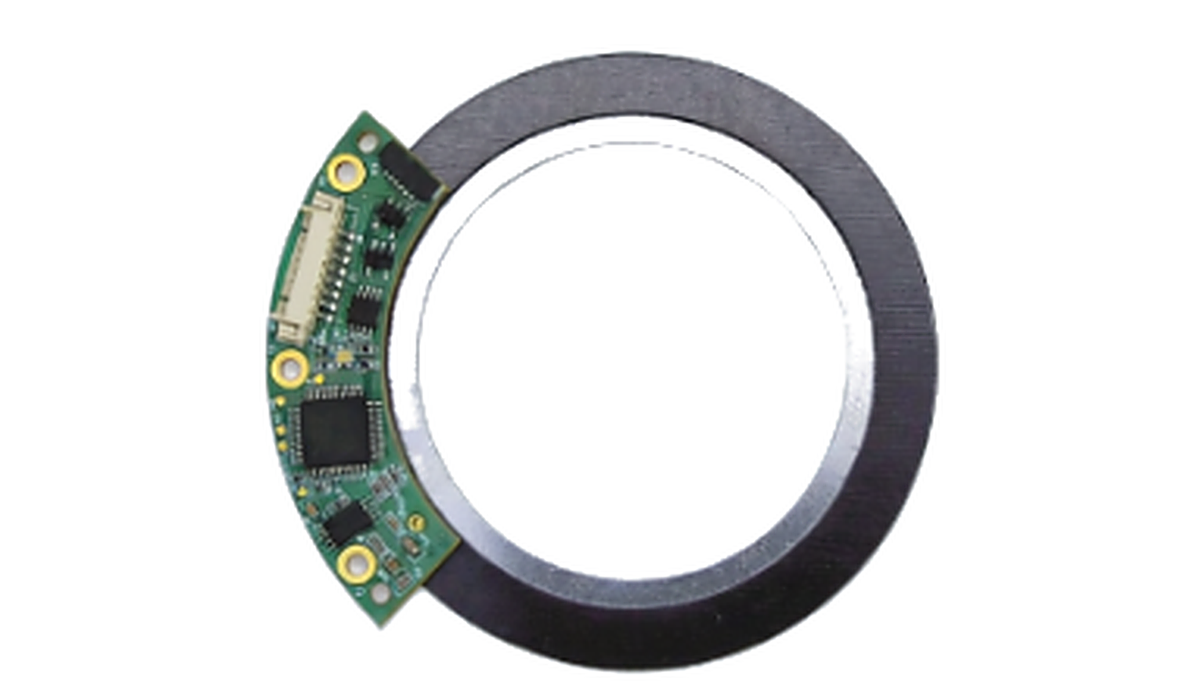
IKVE 轴向游标磁环(Nonius)在主极道之外多设一条副极道,两条磁道极对数量相差 1,利用两者的相位差一次读出绝对角度位置。与 iC-Haus iC-MU 系列磁编码器芯片配合,构成非接触、免维护的绝对位置与角度测量系统;总厚度仅 1.1 mm,适合空间受限的旋转测量场合。
产品概述
轴向游标磁环是在环形磁性载体上按 Nonius(游标)原理充磁的双码道磁环:主极道与副极道的极对数量相差 1,两条磁道的相位差在整个圆周内只出现一次,因此编码器芯片可据此一次读出绝对角度位置,上电即知角度、无需回零。
磁环由 磁性硫化橡胶化合物 与 不锈钢支撑环 复合而成,兼顾橡胶的弹性变形能力与结构的刚性;可在泥土、沙尘、盐分、油和润滑脂环境中运行。产品提供多种直径与极对数量的标准规格,并可按传感器类型量身定制,适配霍尔、AMR、GMR 等各种传感器技术。
核心优势
- 宽广温度范围 —— −40 ℃ ~ +120 ℃,确保高温环境中长期高稳定性
- 超薄轻量 —— 总厚度仅 1.1 mm,小型、轻量、节省空间
- 高矫顽磁场 —— 240 KA/m,抗冲击 500 g、抗振动 2000 Hz
- 强粘合工艺 —— 最高转速可达 20000 转/分
- 耐恶劣介质 —— 磁性硫化橡胶化合物兼具橡胶弹性,可在泥土、沙尘、盐分、油和润滑脂环境运行
- 广泛传感器适配 —— 适配霍尔、AMR、GMR 等各类传感器技术
- 与 iC-Haus iC-MU 系列组合 —— 构成非接触的绝对位置测量系统
磁道结构与工作原理
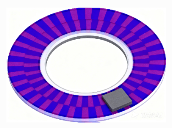
磁环表面录有两条同心磁道:主极道(M1) 与 副极道(N1)。主极道负责提供位置基准,副极道比主极道少 1 个极对;由于两条磁道在圆周上等长、极对数量相差 1,两者的相位差随转动在整个圆周内单调变化且唯一,芯片读取两路信号的相位差即可解算出绝对角度。
规格明细表
标准零件共 4 种规格,覆盖不同直径与极对数量;下表 项目的行、型号的列,逐项给出数值。
① 磁环特性
| 项目 | 150A32 | 150A64 | 200A32 | 128A64 |
|---|---|---|---|---|
| 副极道极对数量(N1) | 31 | 63 | 31 | 63 |
| 副极道扫描读取直径 | 23.36 mm | 53.90 mm | 32.80 mm | 44.95 mm |
| 副极道极宽度 | 1.18 mm | 1.34 mm | 1.66 mm | 1.22 mm |
| 主极道极对数量(M1) | 32 | 64 | 32 | 64 |
| 主极道扫描读取直径 | 30.56 mm | 61.10 mm | 40.80 mm | 52.15 mm |
| 主极道极宽度 | 1.50 mm | 1.50 mm | 2.00 mm | 1.28 mm |
| 芯片中心径向位置 | 13.8 mm | 28.75 mm | 18.40 mm | 24.28 mm |
| 配合使用芯片 | iC-MU150 | iC-MU150 | iC-MU200 | iC-MU |
| 芯片到磁环的安装间隙 | 0.4 mm | 0.4 mm | 0.5 mm | 0.4 mm |
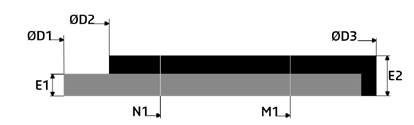
② 结构参数(单位:mm)
| 项目 | 150A32 | 150A64 | 200A32 | 128A64 |
|---|---|---|---|---|
| 磁环内径 ØD1 | 18.00 +0.03 / −0.00 | 47.40 +0.03 / −0.00 | 25.00 +0.03 / −0.00 | 38.00 +0.03 / −0.00 |
| 磁性轨道内径 ØD2 | 20.50 ±0.1 | 49.90 ±0.01 | 29.10 ±0.01 | 41.00 ±0.01 |
| 磁环外径 ØD3 | 34.00 ±0.2 | 64.50 ±0.2 | 44.00 ±0.2 | 55.00 ±0.2 |
| 不锈钢厚度 E1 | 0.6 +0.01 / −0.05 | 0.6 +0.01 / −0.05 | 0.6 +0.01 / −0.05 | 0.6 +0.01 / −0.05 |
| 总厚度 E2 | 1.10 ±0.1 | 1.10 ±0.1 | 1.40 ±0.1 | 1.10 ±0.1 |
③ 材料特性
| 项目 | 参数 |
|---|---|
| 20 ℃ 剩磁 Br | 25 mT |
| 剩磁温度系数 Tc | −0.19 %/K |
| 矫顽场强 | 240 KA/m |
典型应用
磁环可用于安全与维护场景的位置、速度控制,是医疗设备、自动化产线及机床机器人等场合的关键部件。
安装与使用注意事项
- 避免外部强磁场 —— 外部磁场可能改变功能特性、降低系统精度或损坏磁环磁化,系统功能可能无法得到保证。必须避免与磁夹或其他永磁体直接接触。
- 保证安装间隙 —— 芯片到磁环的安装间隙应控制在 0.4 mm(150A32 / 150A64 / 128A64)或 0.5 mm(200A32),并保持全周均匀。
- 控制工作温度 —— 建议在 −40 ℃ ~ +120 ℃ 范围内使用,超出范围磁性能将无法保证。
- 避免过载冲击 —— 磁环可承受 500 g 冲击与 2000 Hz 振动,安装与运转中请勿超过该量级,避免机械损伤。
- 安装面清洁 —— 粘接前请清洁安装面,避免油污与粉尘影响粘合强度;强粘合工艺支持最高 20000 转/分的转速。
安装准则
轴向磁环的最终精度并不只由零件规格决定,气隙、偏心与端面倾斜三项安装公差往往才是关键。完整安装准则(PDF)给出安装前必须锁定的三组尺寸、气隙的取值与全周四点检验方法、偏心与倾斜的成因与控制手段、交合与压装两种固定方式、使用环境边界,以及装后验证三步法与四规格安装参数总表。
延伸阅读
游标原理在旋转与直线两种形态下的用法,以及小直径关节的选型要点:
说明:以上为轴向游标磁环的标准零件规格。厂家直销模式,支持按传感器类型、直径、极对数量与安装方式定制;特殊工况请联系我们确认选型。