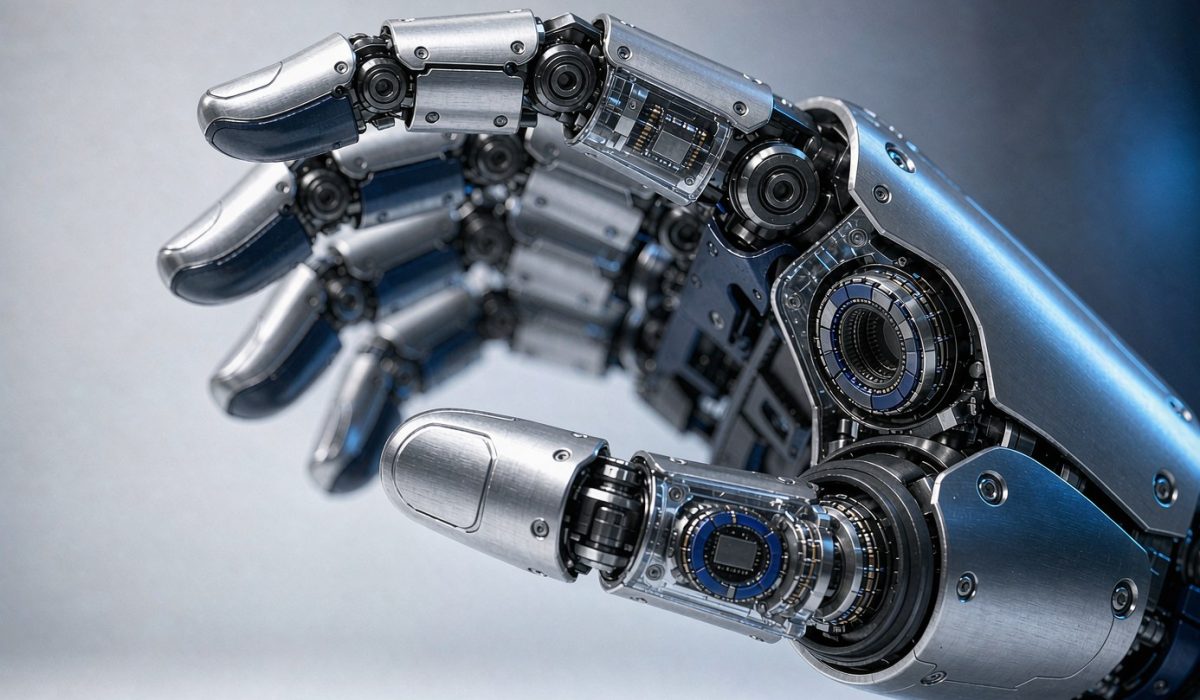
一只人形机器人的灵巧手,五根手指、每根 2~3 个关节,整只手十几个自由度,指节腔体却只有指甲盖大小。要在这种空间里拿到真实的关节角度,绕不开一个选择:从电机端推算,还是直接测关节本身。这篇文章讲清两条路线的边界,再给出 5 个选型要点。
一、为什么手指关节角度不能只靠电机反馈算出来
最常见的灵巧手做法,是在空心杯电机或微型无框力矩电机的后端装一个编码器,测出转子转角,再按减速比和连杆关系换算成关节角度。
这个换算在图纸上成立,落到真实的指节机构上会偏。误差主要来自四个地方。
减速器回差。微型谐波减速器和行星减速器都带回差,正向转和反向转,同一个电机转角会对应两个不同的关节角。手指抓取恰恰是频繁换向的工况,回差会被反复触发。
传动打滑与蠕变。腱驱、线驱的手指靠绳索把电机动作传到指节。绳索用久了会蠕变,张力会变,高速往复时还可能打滑。电机转了多少圈,和指节实际转了多少度之间,隔着一个并不稳定的系数。
结构弹性变形。微型关节的柔轮、连杆受力时会变形。抓取力度越大,变形越大,换算误差也越大。
连杆机构的非线性。不少灵巧手用四连杆或耦合连杆带动指节,关节角和电机角之间不是简单比例关系,而是带几何非线性的函数。
把这几项叠起来,结论很直接:电机端反馈给出的是「电机转到了哪里」,不是「指节实际弯到了哪里」。只做位置控制时两者够用;一旦要做力控抓取、指尖姿态标定、示教动作复现、触觉反馈闭环,就需要关节侧的真实角度。
二、两条技术路线,各自的适用边界
电机侧间接测量——在电机端装编码器,靠减速比与连杆关系算出关节角。
- 不占指节空间,不改动关节结构,供应链成熟,成本可控
- 回差、打滑、变形、非线性这四项误差它都感知不到,只能靠标定补偿
- 适合以电机位置控制为主、对指尖绝对方位要求不高的场合
关节侧直接测量——在关节轴或指节腔体内部装角度传感器,测的就是关节本身的转角。
- 直接得到关节角,把减速器回差和传动打滑从反馈环里绕开,标定工作量与长期漂移都更小
- 要占指节内部的空间和重量,还要走线;对传感器体积、线束数量和抗冲击能力要求更苛刻
- 适合需要真实关节角、且愿意为指节内部空间付出代价的场合
两条路线不是替代关系。相当一部分灵巧手会同时使用:电机端做电流环与速度环,关节侧做位置基准与状态监测。
三、关节侧直测:光电式与磁式各自的边界
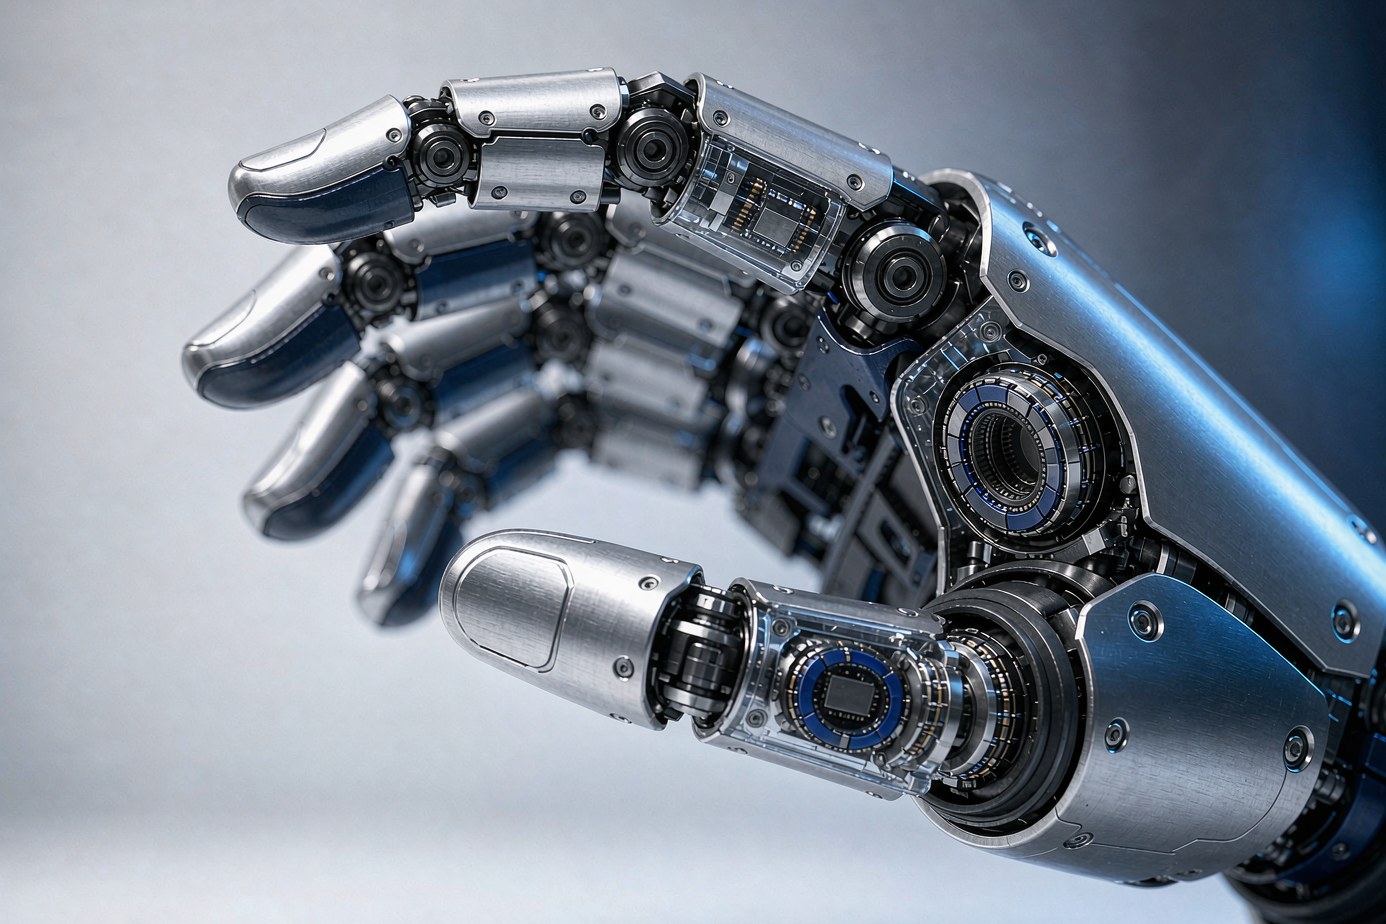
确定要走关节侧直测之后,横在面前的是传感器技术路线的选择。机器人手指用什么编码器,答案取决于这里的约束条件。
光电式编码器靠码盘和光电元件读数,分辨率高、精度好,是工业场合的常规方案。代价是结构上需要光路空间,码盘与读数头都要占体积,线束偏多;光路易受粉尘与油污影响,对密封有额外要求。
磁式编码器靠磁环与读数头之间的磁场变化读数,是非接触测量。磁环可以做薄,读数头可以做小,两者之间还留着一道气隙——这道气隙是它在粉尘、油污环境下的关键优势,铁屑和污染物不容易侵入敏感区。
判断标准不是「谁更好」,而是看约束条件:
- 指节空间宽裕、对分辨率要求极高、环境洁净 → 光电式仍是常规选择
- 指节空间极小、重量敏感、要抗冲击振动、环境有粉尘或油污 → 磁式的结构优势更容易兑现
对灵巧手来说,约束条件通常更偏向后者:指节腔体小到只有指甲盖那么大,传感器必须小、必须轻,还得扛住手指每天上万次的往复动作。
四、给灵巧手选关节角度传感器,先看这 5 件事
① 尺寸与重量,能不能塞进指节腔体。这一条最容易一票否决。传感器本体的直径和厚度,加上磁环或码盘的安装空间,要能塞进指节内部;重量直接影响手指的动态响应与整机功耗。
② 要不要绝对位置。增量式方案上电后必须回零,十几个自由度逐个寻零,开机流程会被拖长,位姿也未必能完全复现。绝对式方案上电即读,整只手开机不需要逐个关节回零,对需要快速启动或保持位姿的场景更友好。这一项直接决定关节角度反馈元件选增量式还是绝对式。
③ 分辨率与极距是否匹配。编码器分辨率与码道极距直接相关。极距越小,同样的圆周上能排下的极对越多,分辨率越高;但极距越小,对读数头信号处理和安装精度的要求也越高。选型时要看在小极距下是否还能保持稳定的分辨率,而不是只看样本上的最大值。
④ 耐用性与抗冲击。手指是高频往复运动部件,传感器要承受反复加减速和可能的碰撞。非接触、无机械磨损的方案在寿命上通常更有余量,但要确认读数头与磁环的固定方式扛得住振动。
⑤ 线束与接口数量。十几到二十个自由度,意味着同样数量的传感器与线束。线束数量直接决定装配难度、走线空间和长期故障率。读数头能不能共用接口、信号能不能走同一套协议,会明显影响整只手的可制造性。
五、一种可嵌入指节的实现:双码道游标磁栅尺
把上面 5 条收在一起,指节关节角度测量需要的是这样一个方案:体积够小、能输出绝对位置、非接触测量、并且在小极距下仍有分辨率。
IKVE 的游标磁栅尺(IKV-YB 系列)走的正是这条路。它采用双码道游标编码(Nonius)结构:磁条上录有两条并行码道——主码道(Master)与游标码道(Nonius),两者长度相同,但游标码道少一个极对。读数头在同一位置同时读取两路信号,利用「两路相位差在整个量程内只出现一次」这一特性,一次性解算出绝对位置,不需要事先寻找参考点。
这个结构对灵巧手的意义在于:
- 小极距下拿到高分辨率——在 1.28 mm / 1.5 mm 这样相对宽松的极距下即可达到 ±10 μm 级精度,不必靠放大码盘直径换精度,适配指节有限的圆周空间
- 结构紧凑,可嵌入指节——读数头与磁环体积可以做小,具备装进指节腔体的条件
- 非接触、无磨损——读数头与磁条无机械接触,抗冲击振动,适应手指高频往复动作
- 上电即读绝对位置——整只灵巧手开机无需逐个关节回零
- 耐粉尘油污——磁条为磁性橡胶尺带 + 不锈钢支撑钢带结构,耐粉尘、油污与振动,可按行程裁切拼接
IKVE(深圳市埃克韦斯科技有限公司)成立于 2016 年,位于深圳市坪山区,专注磁编码技术与工业自动化位置测量,具备从磁感应设计、信号处理到整体装配优化的全流程开发能力,产品覆盖数控机床、工业机器人、直线电机、医疗机械等场景。
灵巧手真正难的地方,不是让手指弯下去,而是让手指知道自己弯了多少。